Kinetix 多軸サーボ システムの改修では、従来の複雑な並列ハード配線を置き換えるために、Allen Bradley 2094-BM02-M がよく使用されます。従来のディスクリート端子接続ではインバータからの高調波干渉を受けやすいという一般的な問題に比べ、このブリッジモジュールは光ファイバインターフェースを介して高速リングネットワークを構築し、ナノ秒レベルのデータ同期を実現します。バックプレーン バスから直接電力を取得するため、追加の電源配線が不要になります。包装生産ラインの一括アップグレードが必要な場合、Hanyite Automation Technology を通じてソース工場に接続され、一括調達が行われます。これにより、基盤となるファームウェアとモジュールのドライバーが完全に一致するだけでなく、再生部品の混入を効果的に防止し、多軸連携における通信切断のリスクを軽減します。
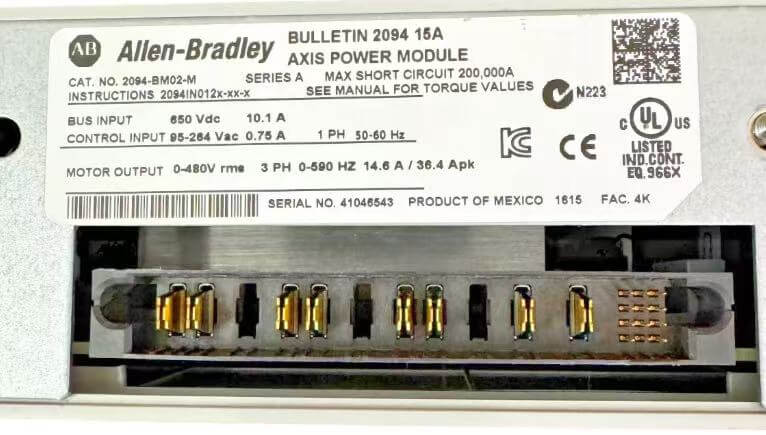
Kinetix 6000 多軸サーボシステムでは、軸間の高速データ同期が装置の動作精度に直接影響します。 Allen Bradley 2094-BM02-M はブリッジ モジュールとして機能し、主に複数のモジュール ドライバー間の光ファイバー ループ ネットワーキングのタスクを実行します。内部高速バスを介してサーボユニットのさまざまなパワーセグメントを接続し、位置ループと速度ループのデータが同じビート内ですべての軸に送信されるようにします。モジュールの下部にある光ファイバー インターフェイスはホット スワップをサポートしており、システムの電源がオフの場合でも通信リンクを再確立できます。このハードワイヤード同期メカニズムは、ソフトウェア レベルの同期よりもはるかに高速であり、非常に低い追従誤差を必要とするシャーリング マシンやカム切断装置に特に適しています。
サーボキャビネット内の配線が適切に処理されていない場合、後で配線のトラブルシューティングを行うのが非常に困難になる可能性があります。従来のドライバでは、イネーブル信号とアラーム信号を 1 対 1 で接続するために数十本のシールド線が必要で、端子台は密集しています。 Allen Bradley 2094-BM02-M は、複雑な並列配線をわずか 2 本の光ファイバーに変換し、キャビネットの配線スペースの半分以上を節約します。配線溝をいっぱいに詰める必要はありません。モジュールパネルには明確なステータスインジケータライトがあります。緑色のライトが常に点灯している場合は、ループが閉じていることを示し、赤色のライトが点滅している場合は、どのファイバーが壊れているか、正しく接続されていないかを直接特定します。現場の電気技術者が損傷したドライバー ユニットを交換する場合、古いモジュールからファイバーを引き抜いて新しいモジュールに差し込むだけで済み、再プログラミングやノード アドレスの設定は必要ありません。電源を入れるだけで走り始めます。
古い生産ラインを改修する際、サーボ軸の追従誤差が大きく変動することが多く、トラブルシューティングに非常に時間がかかっていました。多くの場合、ディスクリート ドライバの通常の通信ケーブルが周波数コンバータの高調波によって干渉されていることが判明するのは、徹底的な調査の後になってからでした。光ブリッジ アーキテクチャに変更した後、これらの断続的な通信ソフト障害は完全に解消されました。
プレス機械やキャッピング機械などの多軸連動装置は、非常停止後に電源を再投入して原点復帰する際、各軸の応答タイミングが同期していないと機械構造が非常に干渉しやすくなります。ブリッジ モジュールを使用してハードウェア同期クロックをしっかりとロックすることにより、すべての軸を正確に同じ瞬間にリセットできるため、機械衝突のリスクが完全に排除されます。
工場内の配線距離が長い生産ラインの場合、アナログ信号線は電圧降下を起こしやすく、エンドドライバーが通信障害を頻繁に報告する原因となります。光信号配線に置き換えることにより、電圧降下閾値を直接越えることができ、これに伴い、これまで電圧安定化のために設置されていた多数の中間リレーが廃止されます。故障箇所の数が大幅に減少します。
CNC機械で円弧やコーナーなどの高速Gコードを実行すると、軌道が歪む場合があります。結局のところ、それは各軸の補間データ パケットの到着間の数マイクロ秒の時間差によるものです。最下層の光ファイバーリングネットワークを使用して遅延をナノ秒レベルまで削減することで、この極めて微妙なデータ時間差が問題になることはなくなりました。
Q1.このモジュールは何台のサーボモーターを直接制御できますか?
A: このモジュール自体はモーターの電源ラインに直接接続しておりません。 Allen Bradley 2094-BM02-M は、ドライブ ユニット間のデータ対話のみを処理します。制御できる実際のモーターの数は、システムに搭載されている電源モジュールの数に完全に依存します。通常、1 つの論理軸は 1 つのパワーユニットに対応します。
Q2.キャビネット内の高温はモジュールの動作に影響しますか?
A: モジュールの動作環境温度は 60 度を超えることはできません。キャビネットの放熱性が悪く、高温による断線が頻繁に発生する場合は、キャビネット上部のファンが逆になっていないか、フィルターが目詰まりしていないかを注意深く確認する必要があります。必要に応じてドライバ間の距離を広げてエアダクトを改善してください。
Q3.装置の稼働中にモジュール背面のコネクタを抜き差しできますか?
A: 純粋な光ファイバーヘッドは、電源を入れずに抜き差しすることができます。ただし、サーボシステムの動作中にモジュール背面のマルチピン電源および通信コネクタを抜き差しすることは固く禁止されています。そうしないと、サージが発生し、内部バス チップが焼損する可能性が非常に高くなります。
Q4.システムの軸数が多い場合、通信が不安定な場合はどうすればよいですか?
A: システムに接続する軸数が多くなりループ負荷が増大する場合、論理軸の途中に信号中継用のブリッジモジュールを適宜追加することで、光信号の減衰によるエンドノードの断続を防ぐことができます。
住所
No. 169、Xinggang 2nd Li、Haicang District、Xiamen、中国
Eメール